
ลองนึกภาพว่า “ทักษะของหุ่นยนต์” ไม่ได้จบลงเป็นไฟล์โปรเจกต์ที่วางอยู่ในเครื่องวิศวกรคนหนึ่ง แต่ถูกเก็บเป็นสินทรัพย์ที่ค้นหาได้ ฝึกเพิ่มได้ วัดผลได้ และส่งกลับไปใช้งานกับหุ่นยนต์ในหน้างานจริงได้ นี่คือภาพที่ Lumos Robotics วาดไว้กับ Lumos NexCore แพลตฟอร์มสำหรับ embodied AI หรือ AI ที่ต้องรับรู้และลงมือทำในโลกจริง
ข่าวนี้น่าสนใจเพราะมันไม่ได้ขายแค่ “โมเดลที่ฉลาดขึ้น” แต่ขายวิธีทำให้การพัฒนาหุ่นยนต์ทำซ้ำได้เป็นระบบมากขึ้น จากข้อมูลที่เผยแพร่ NexCore รวมข้อมูล การฝึก การประเมิน การจัดการทักษะ และการปฏิบัติการหุ่นยนต์ไว้ในแพลตฟอร์มเดียว โดยตั้งเป้าให้รอบพัฒนาทักษะจากเดิมที่กินเวลาหลายสัปดาห์เหลือเพียงไม่กี่วัน
หุ่นยนต์เก่งครั้งเดียว ยังไม่พอสำหรับโรงงาน
เดโมหุ่นยนต์หยิบของได้สวย ๆ หนึ่งรอบนั้นน่าตื่นเต้น แต่โรงงานจริงมีทั้งชิ้นงานวางเอียง แสงเปลี่ยน กล่องซ้อนกัน และคนเดินตัดหน้า ถ้าทุกครั้งที่เจอสถานการณ์ใหม่ต้องเริ่มเก็บข้อมูล เทรน ปรับพารามิเตอร์ และดีพลอยใหม่หมด งานจะช้ามากจนขยายผลลำบาก
NexCore จึงพยายามทำให้ “ทักษะ” เป็นหน่วยงานที่จัดการได้เหมือนซอฟต์แวร์ มีข้อมูลประกอบ เวอร์ชัน ผลการประเมิน และแนวทางการใช้งาน จุดนี้ผมว่าคือแก่นที่น่าจับตา เพราะโลกหุ่นยนต์ไม่ได้ขาดเดโมเท่าที่ขาดวิธีทำให้เดโมนั้นอยู่รอดเมื่อออกจากห้องแล็บ
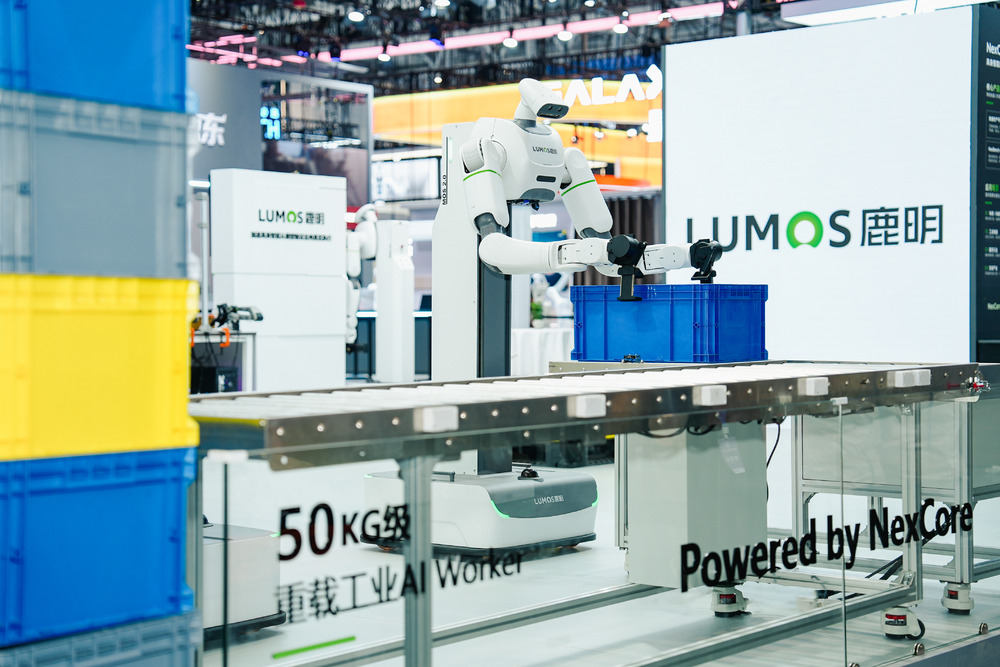
ภาพอ้างอิงจาก DoNews: ข่าวการเปิดตัว NexCore และเป้าหมายลดเวลาพัฒนาทักษะหุ่นยนต์
ห้าชิ้นส่วนของสายพานทักษะ
ภาพรวมของ NexCore แบ่งได้เป็นห้าหน้าที่ที่ต่อกันเป็นสายพานเดียวกัน: จัดการข้อมูล, ฝึกโมเดล, ประเมินและยืนยันผล, จัดการทักษะ, และเชื่อมเข้ากับการปฏิบัติการของหุ่นยนต์จริง ข้อมูลอาจมาจากหน้างาน การจำลอง หรือวิดีโอ แล้วถูกค้นหา ติดป้าย และนำกลับมาใช้ฝึกได้
เมื่อโมเดลได้ผล ก็ไม่ได้หมายความว่าพร้อมลงสายพานทันที ระบบยังต้องมีการประเมินเพื่อแปลงคำว่า “น่าจะทำได้” ให้กลายเป็นหลักฐานที่เทียบซ้ำได้ จากนั้นจึงแพ็กโมเดล โค้ด พารามิเตอร์ และกลยุทธ์การทำงานเป็นทักษะที่เผยแพร่หรือย้อนกลับไปใช้ในอีกสถานการณ์หนึ่งได้
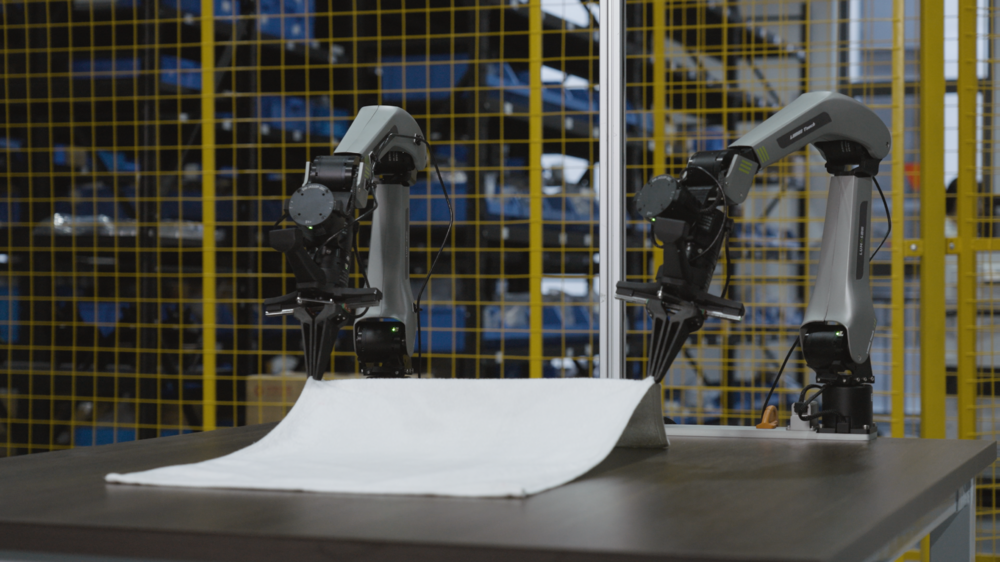
ภาพอ้างอิงจาก DoNews: โครงสร้างแพลตฟอร์ม NexCore สำหรับการพัฒนาทักษะ
| มุมมอง | งานแบบโปรเจกต์แยกชิ้น | แนวคิดของ NexCore |
|---|---|---|
| ข้อมูล | เก็บกระจัดกระจายตามทีม | เป็นสินทรัพย์ที่ค้นหาและใช้ซ้ำได้ |
| การทดสอบ | พิสูจน์ในเดโมเฉพาะจุด | วัดผลและเก็บหลักฐานเป็นระบบ |
| การส่งมอบ | ต้องปรับใหม่เมื่อเปลี่ยนหน้างาน | จัดทักษะเป็นหน่วยที่มีเวอร์ชัน |
หัวใจคือวงจรปิด ไม่ใช่คำว่า AI
คำว่า closed loop ฟังดูใหญ่ แต่แปลแบบบ้าน ๆ คือ: หุ่นยนต์ทำงาน → เกิดข้อมูลและตัวอย่างที่พลาด → ข้อมูลกลับเข้าระบบ → ฝึกหรือปรับโมเดล → ประเมิน → ส่งทักษะเวอร์ชันใหม่กลับไปใช้งาน นี่คือจุดที่ทำให้หุ่นยนต์อาจค่อย ๆ ดีขึ้นจากงานจริง แทนที่จะเก่งเฉพาะชุดข้อมูลที่เตรียมไว้
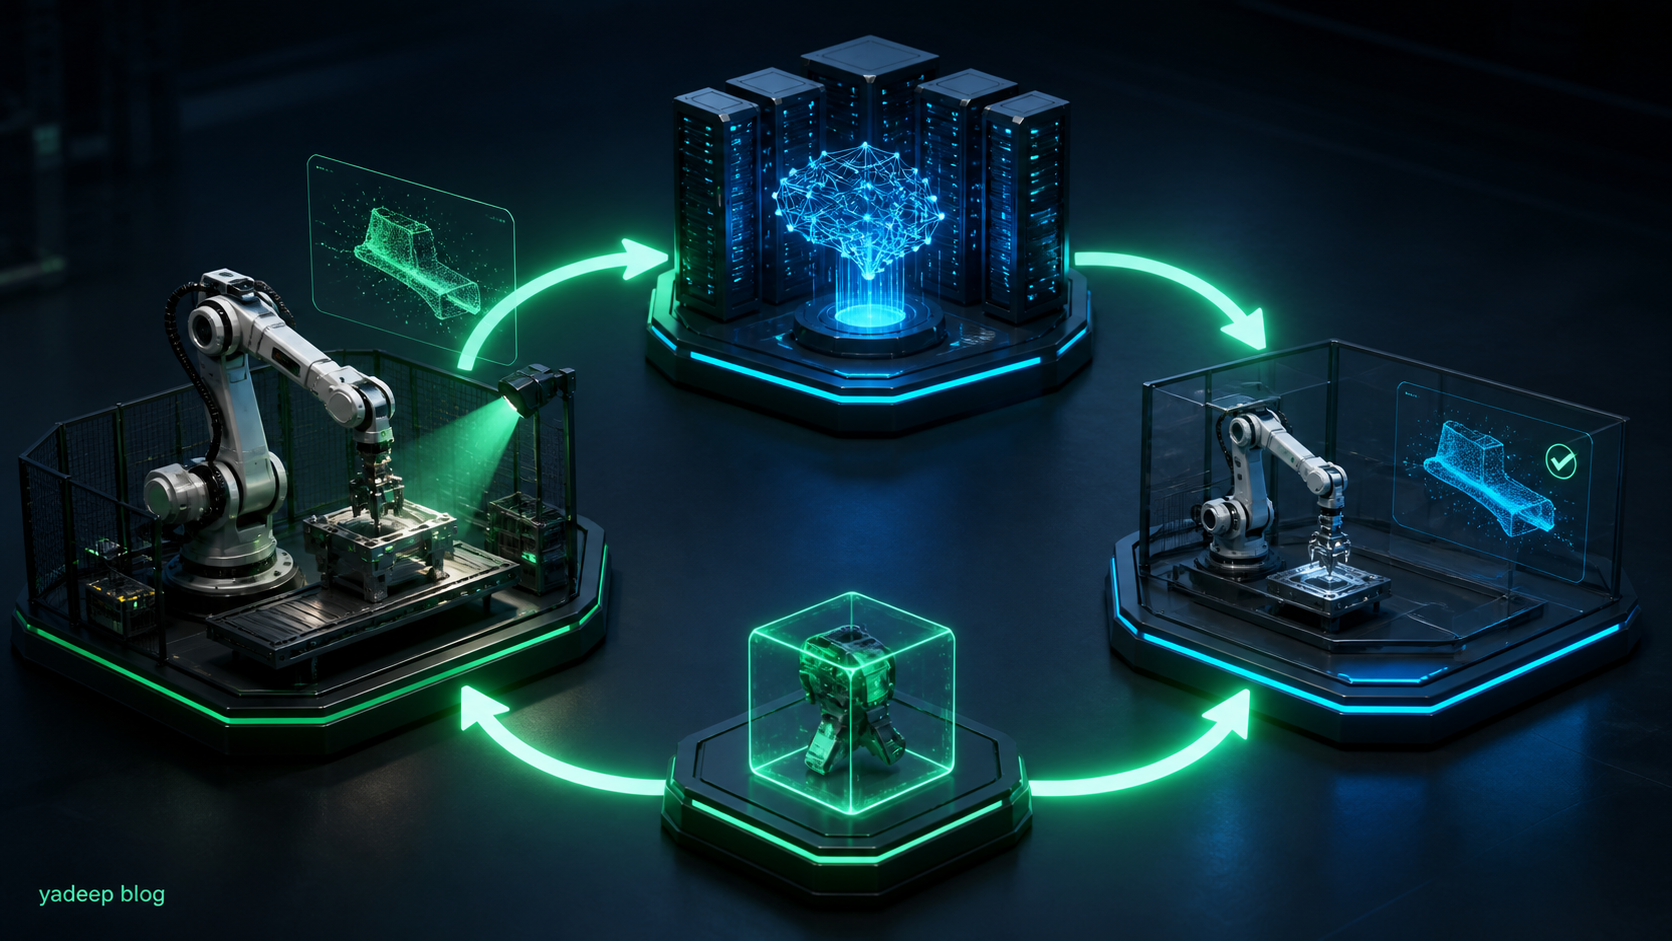
ภาพคอนเซ็ปต์โดย Yadeep Blog: วงจรข้อมูล ฝึก ประเมิน และส่งกลับสู่หน้างาน
“ความก้าวหน้าของ embodied AI จะมีความหมายจริงเมื่อความสามารถถูกนำไปใช้ซ้ำ ตรวจสอบได้ และทนต่อเงื่อนไขหน้างาน”
แน่นอนว่า การมีวงจรปิดไม่ได้การันตีว่าหุ่นยนต์จะฉลาดเองทันที คุณภาพของข้อมูล ความปลอดภัย วิธีประเมิน และข้อจำกัดของฮาร์ดแวร์ยังเป็นตัวตัดสินอยู่ดี แต่การทำให้สิ่งเหล่านี้อยู่ในระบบเดียวกันอย่างเป็นระเบียบ ช่วยลดงาน “ต่อสายใหม่ทุกครั้ง” ที่ทีมวิศวกรรมคุ้นเคยกันดี
Prime R0 คือภาพตัวอย่างของแนวทางนี้
Lumos นำ Prime R0 มาเป็นโมเดลเรือธงบนฐาน NexCore และระบุว่าโมเดลขึ้นอันดับหนึ่งในการประเมิน MolmoSpaces แบบ zero-shot ซึ่งครอบคลุมการหยิบจับละเอียดด้วยแขนเดียวและงานประสานสองแขน แหล่งข้อมูลจากบริษัทอธิบายว่า NexCore ผสาน World Models กับ Vision-Language-Action (VLA) models เพื่อใช้กับงานอุตสาหกรรม
แต่เวลาอ่านตัวเลข benchmark ผมอยากชวนให้มองอย่างใจเย็น: ผลจัดอันดับเป็นสัญญาณที่ดี ไม่ใช่ใบรับประกันว่าหุ่นยนต์จะทำงานได้เหมือนกันทุกสายการผลิต ผู้ที่จะนำไปใช้ควรถามต่อถึงชุดทดสอบ เงื่อนไขความปลอดภัย อัตราความสำเร็จในงานของตัวเอง และต้นทุนดูแลระยะยาวด้วย
ภาพอ้างอิงจาก China Science and Technology Daily: NexCore และการนำทักษะหุ่นยนต์ไปใช้งาน
มันเหมาะกับใคร?
- ทีมโรงงานและโลจิสติกส์ ที่มีงานหยิบ จัดเรียง ตรวจคุณภาพ หรือประกอบซ้ำ ๆ แต่สภาพหน้างานเปลี่ยนบ่อย
- ทีมวิจัยหุ่นยนต์ ที่อยากทำให้ชุดข้อมูล ผลทดสอบ และทักษะไม่สูญหายไปกับโปรเจกต์หนึ่ง
- ผู้สร้างระบบ integrator ที่ต้องการลดเวลาระหว่าง “พิสูจน์แนวคิด” กับ “ใช้จริง” โดยยังเก็บการตรวจสอบไว้ครบ
การเริ่มต้นไม่ได้ดูเหมือนเครื่องมือแบบสมัครแล้วคลิกใช้ทันที เพราะเว็บไซต์ระบุให้ติดต่อทีม builder เพื่อขอทดลองใช้ ซึ่งก็สมเหตุผลกับผลิตภัณฑ์ระดับโครงสร้างพื้นฐานที่ต้องเชื่อมทั้งข้อมูล โมเดล และหุ่นยนต์จริง
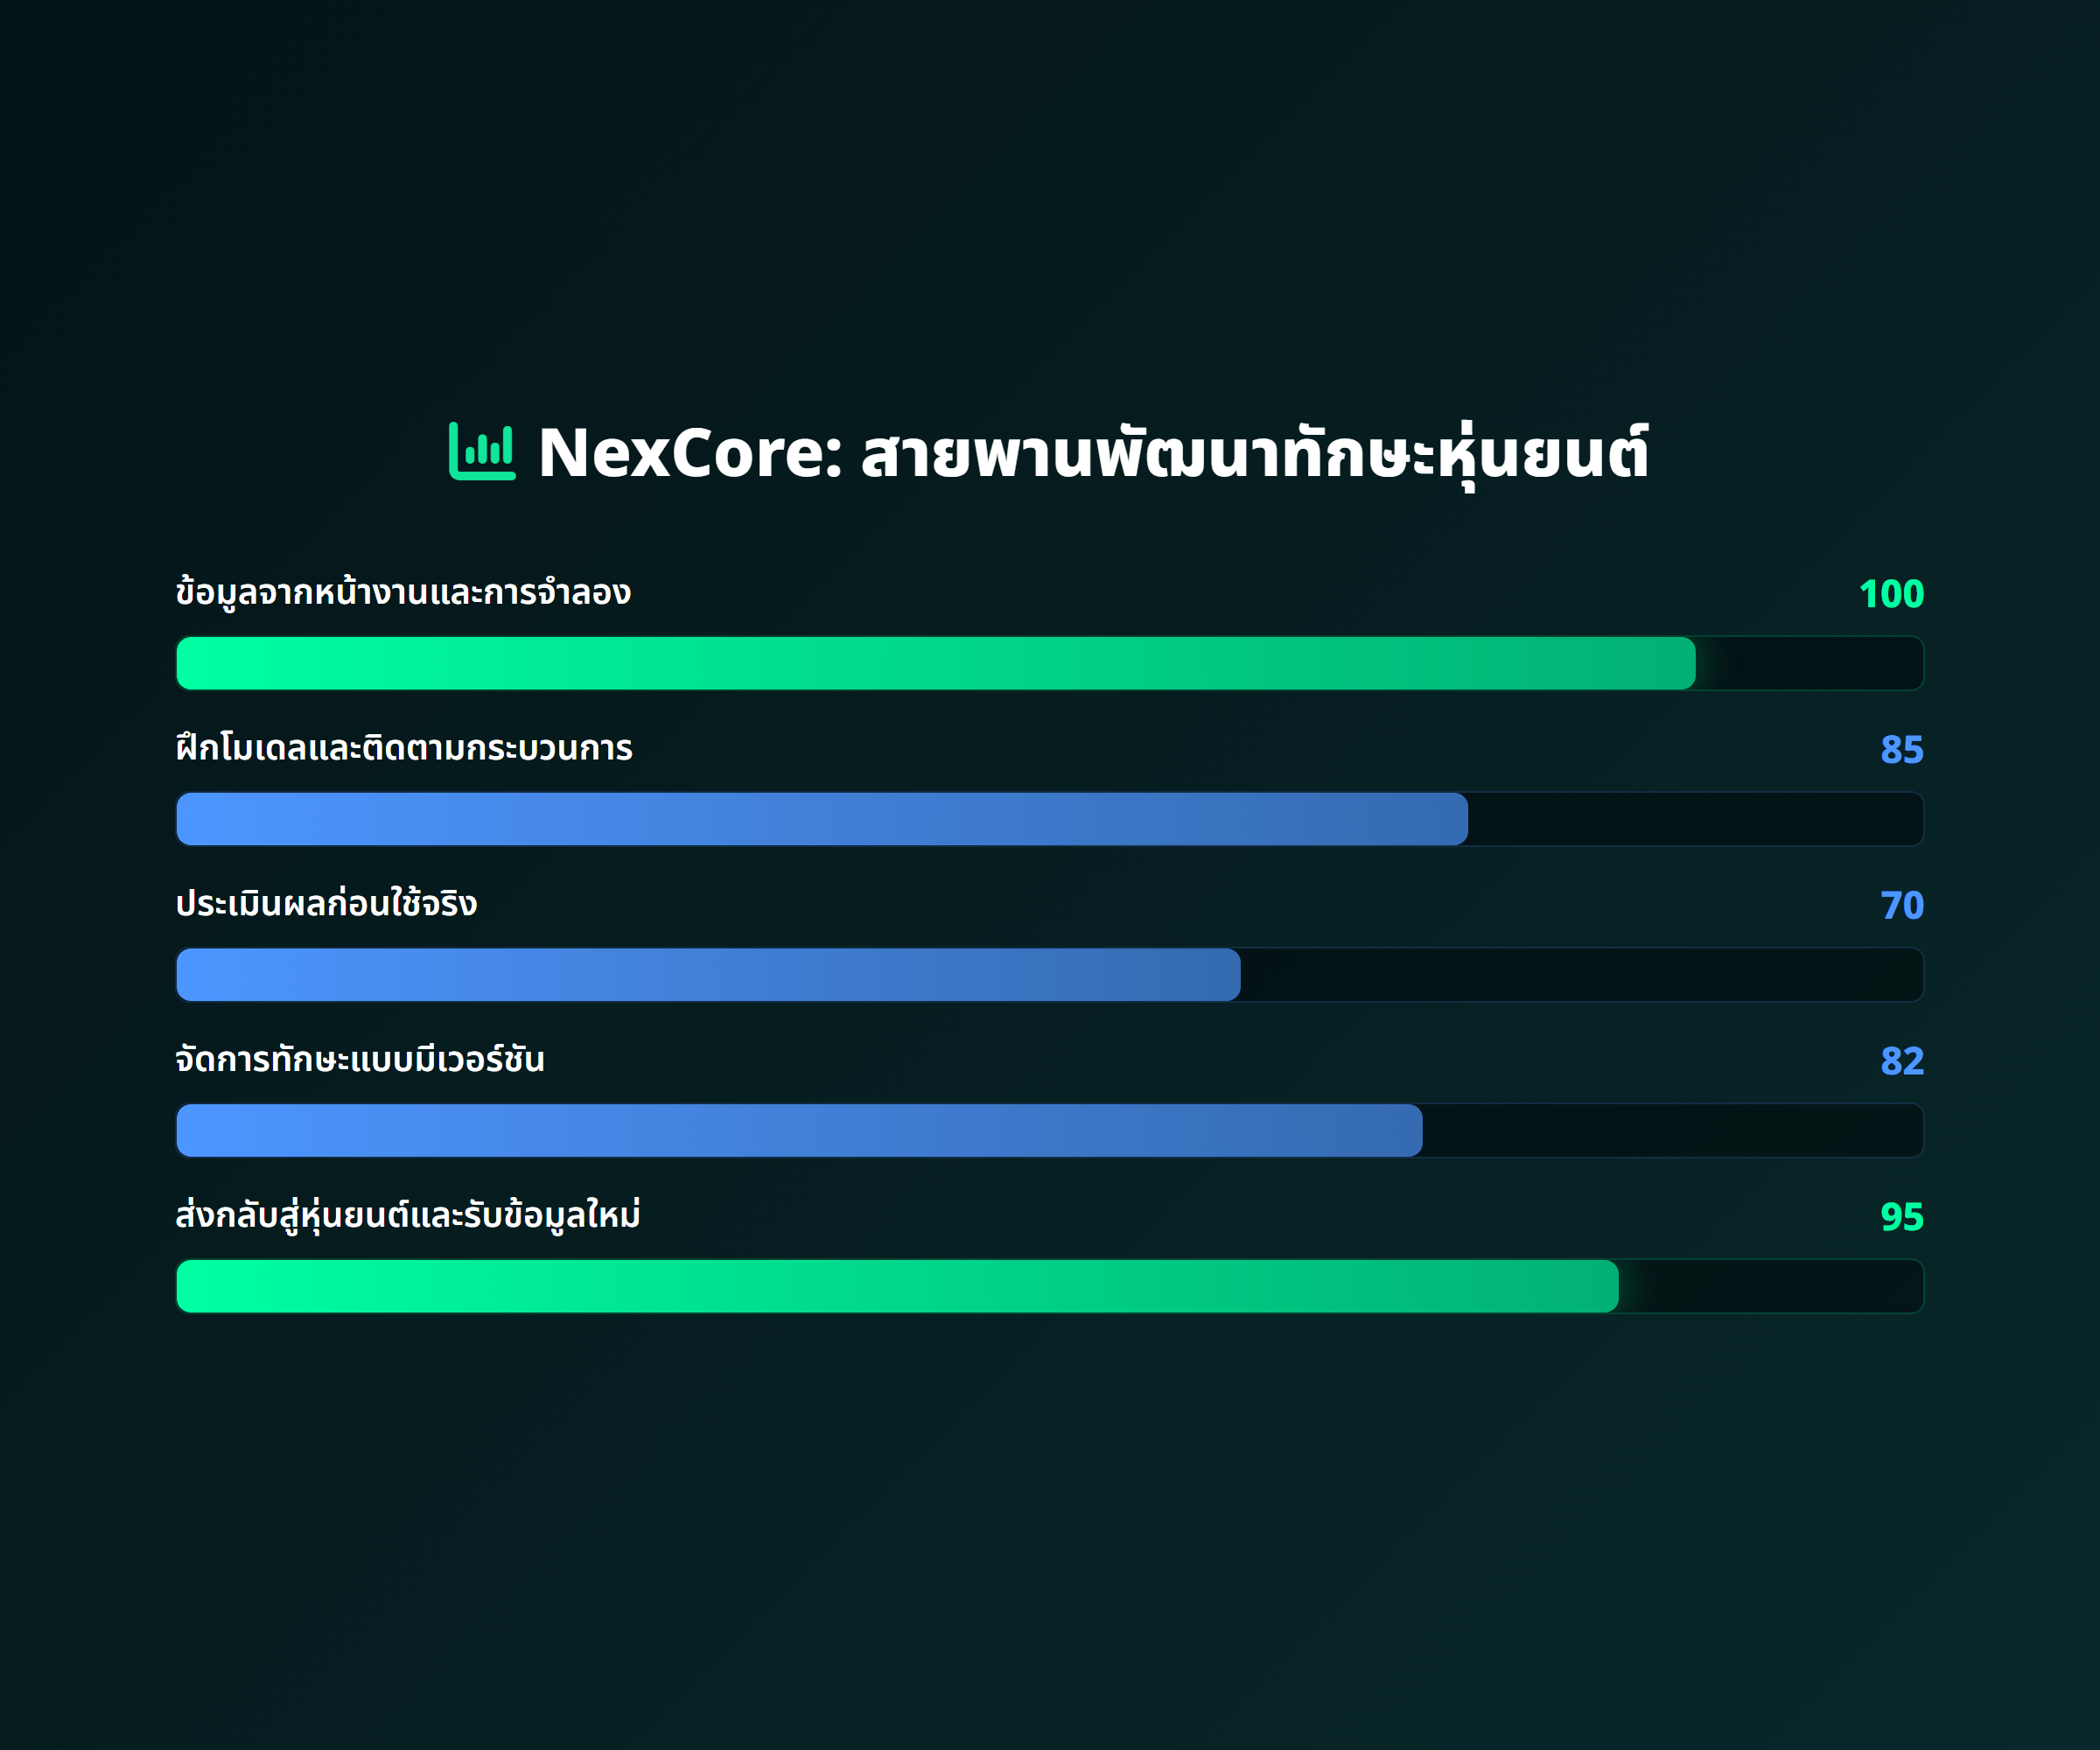
อินโฟกราฟิก HTML โดย Yadeep Blog: ห้าส่วนหลักของสายพานพัฒนาทักษะ
สรุป: 3 เรื่องที่ควรจำ
- Lumos NexCore วางตัวเป็นระบบปฏิบัติการ/โครงสร้างพื้นฐานสำหรับ embodied AI ในอุตสาหกรรม ไม่ใช่แค่โมเดลเดี่ยว
- แกนหลักคือการเปลี่ยนข้อมูลจากหน้างานให้กลายเป็นวงจรเรียนรู้ ฝึก ประเมิน และนำทักษะกลับไปใช้งานซ้ำ
- คำกล่าวอ้างเรื่องความเร็วและ benchmark น่าติดตาม แต่การตัดสินใจใช้งานจริงควรพิสูจน์กับหน้างานและมาตรฐานความปลอดภัยของเราเอง
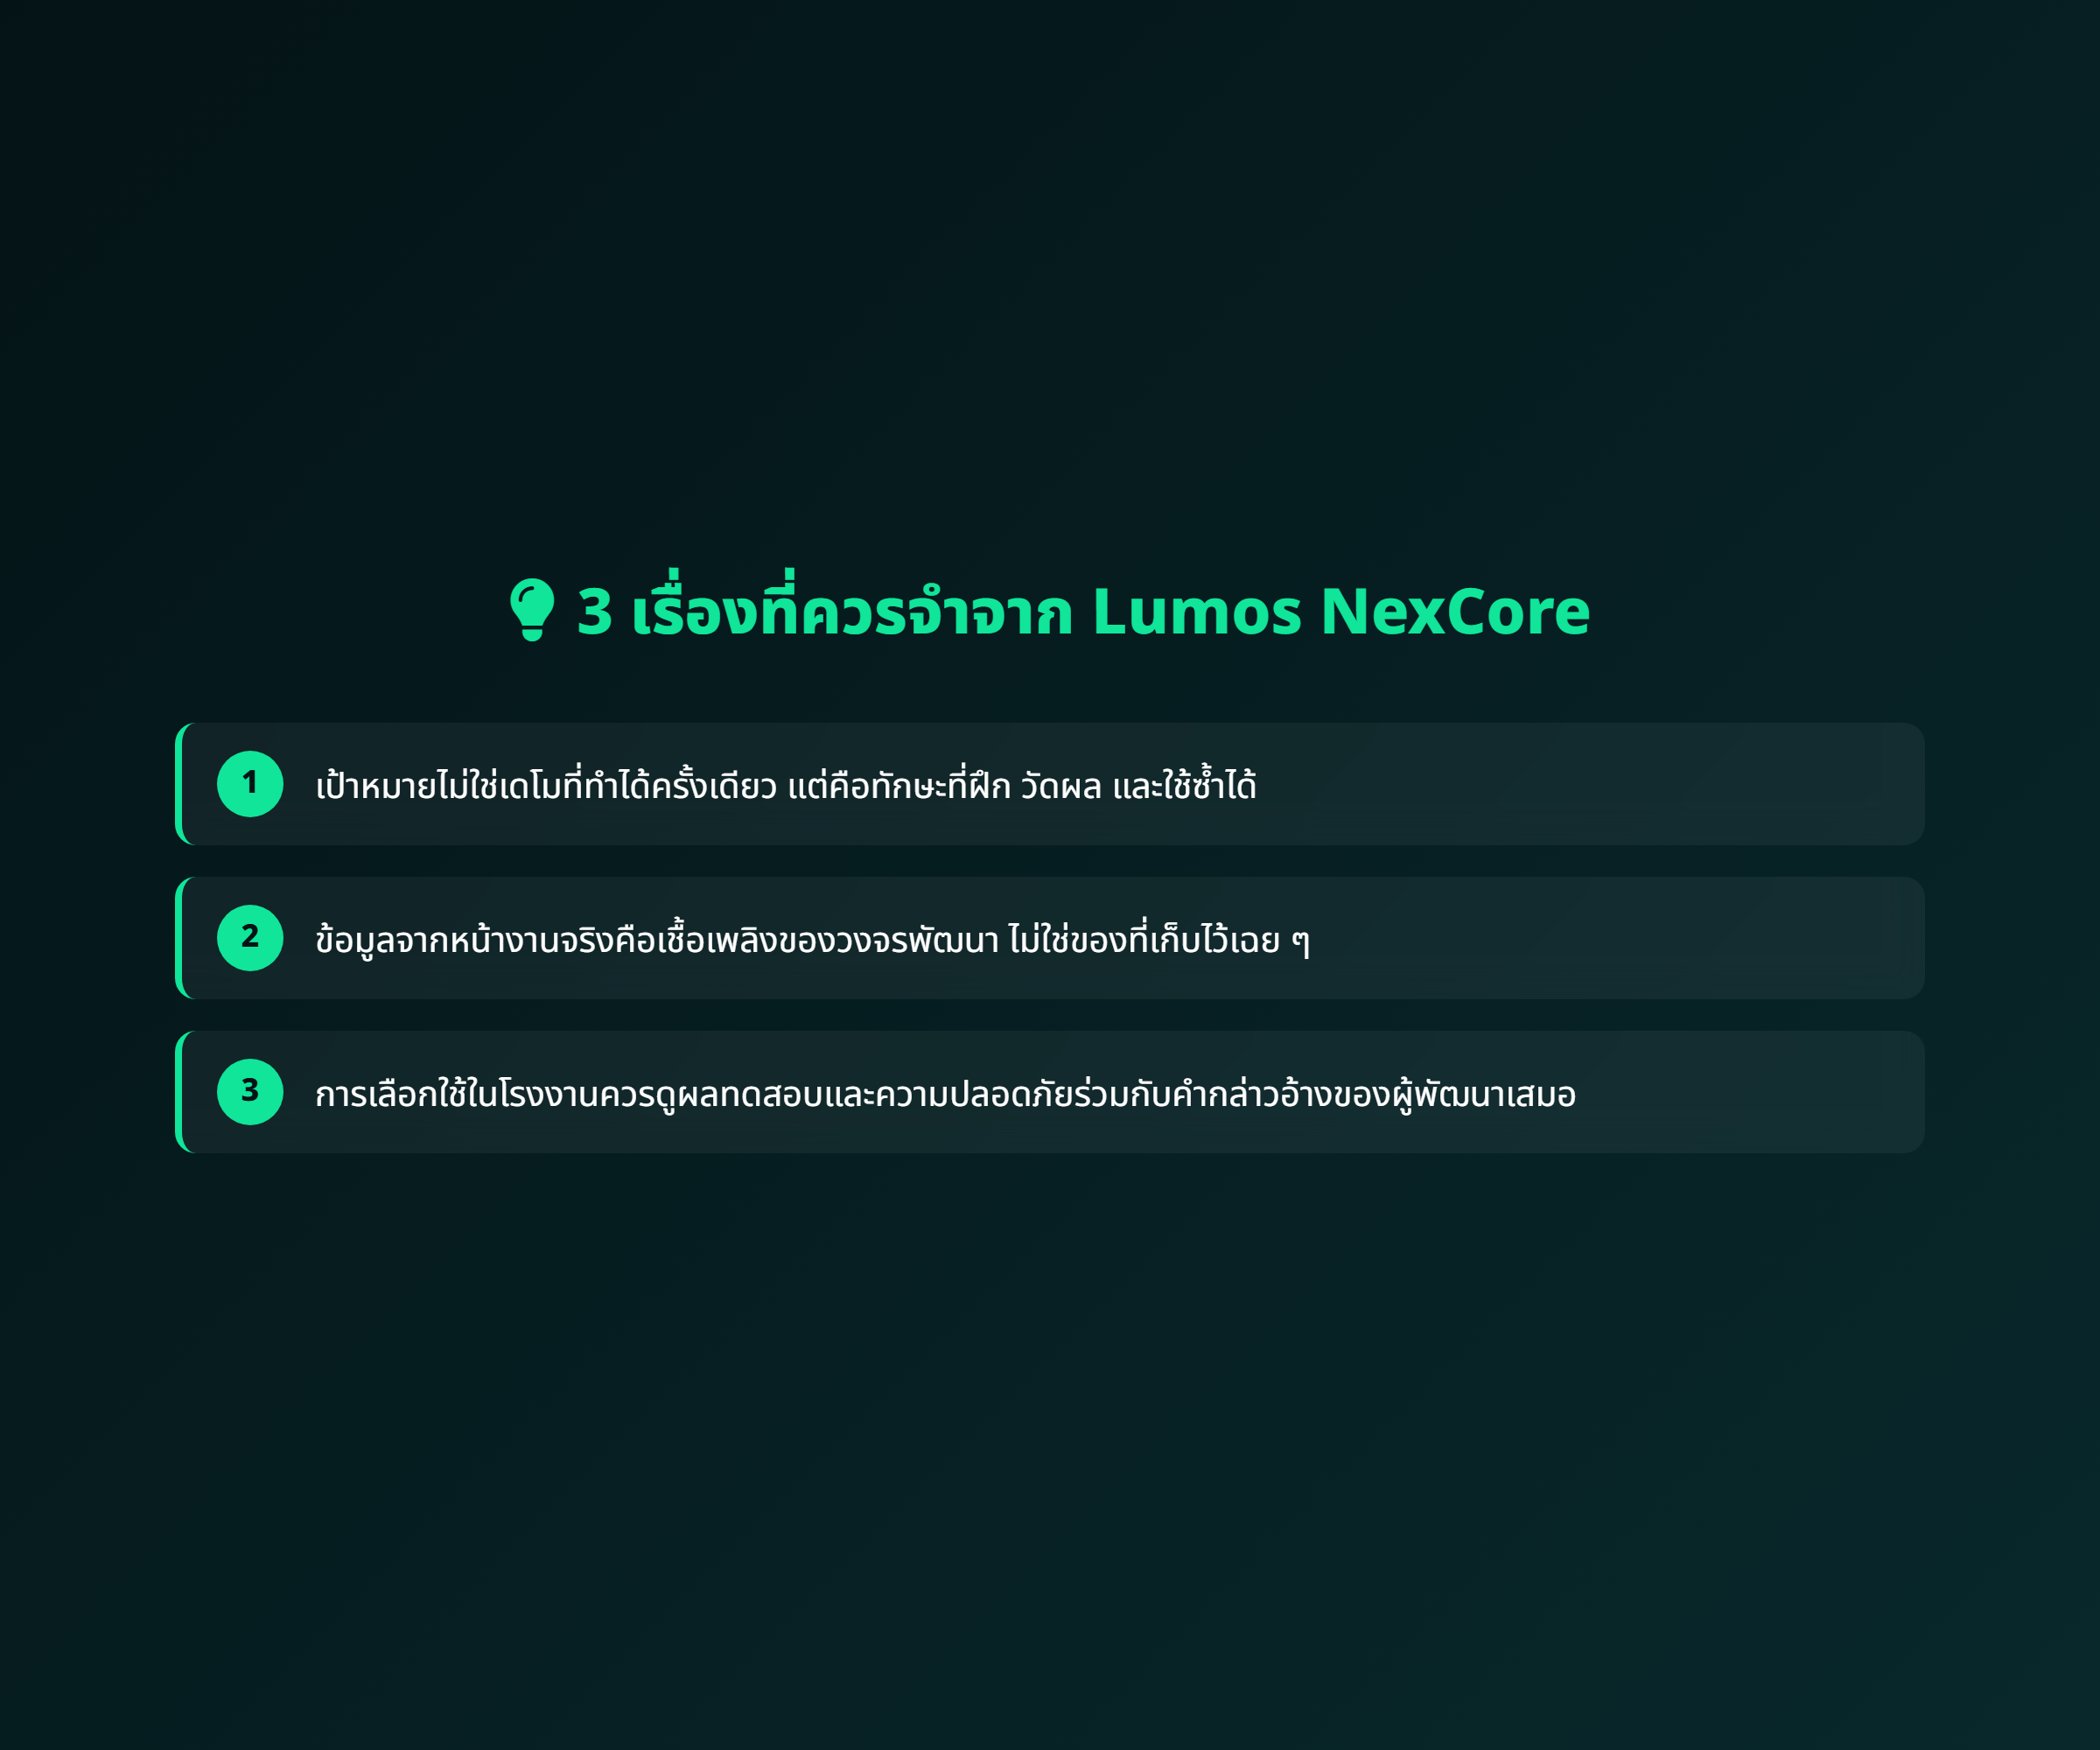
อินโฟกราฟิก HTML โดย Yadeep Blog: ประเด็นสำคัญที่ควรจำก่อนนำไปใช้งาน


ความคิดเห็น 0
ยังไม่มีความคิดเห็น — เป็นคนแรกที่แสดงความคิดเห็น!